多模态感知与环境理解
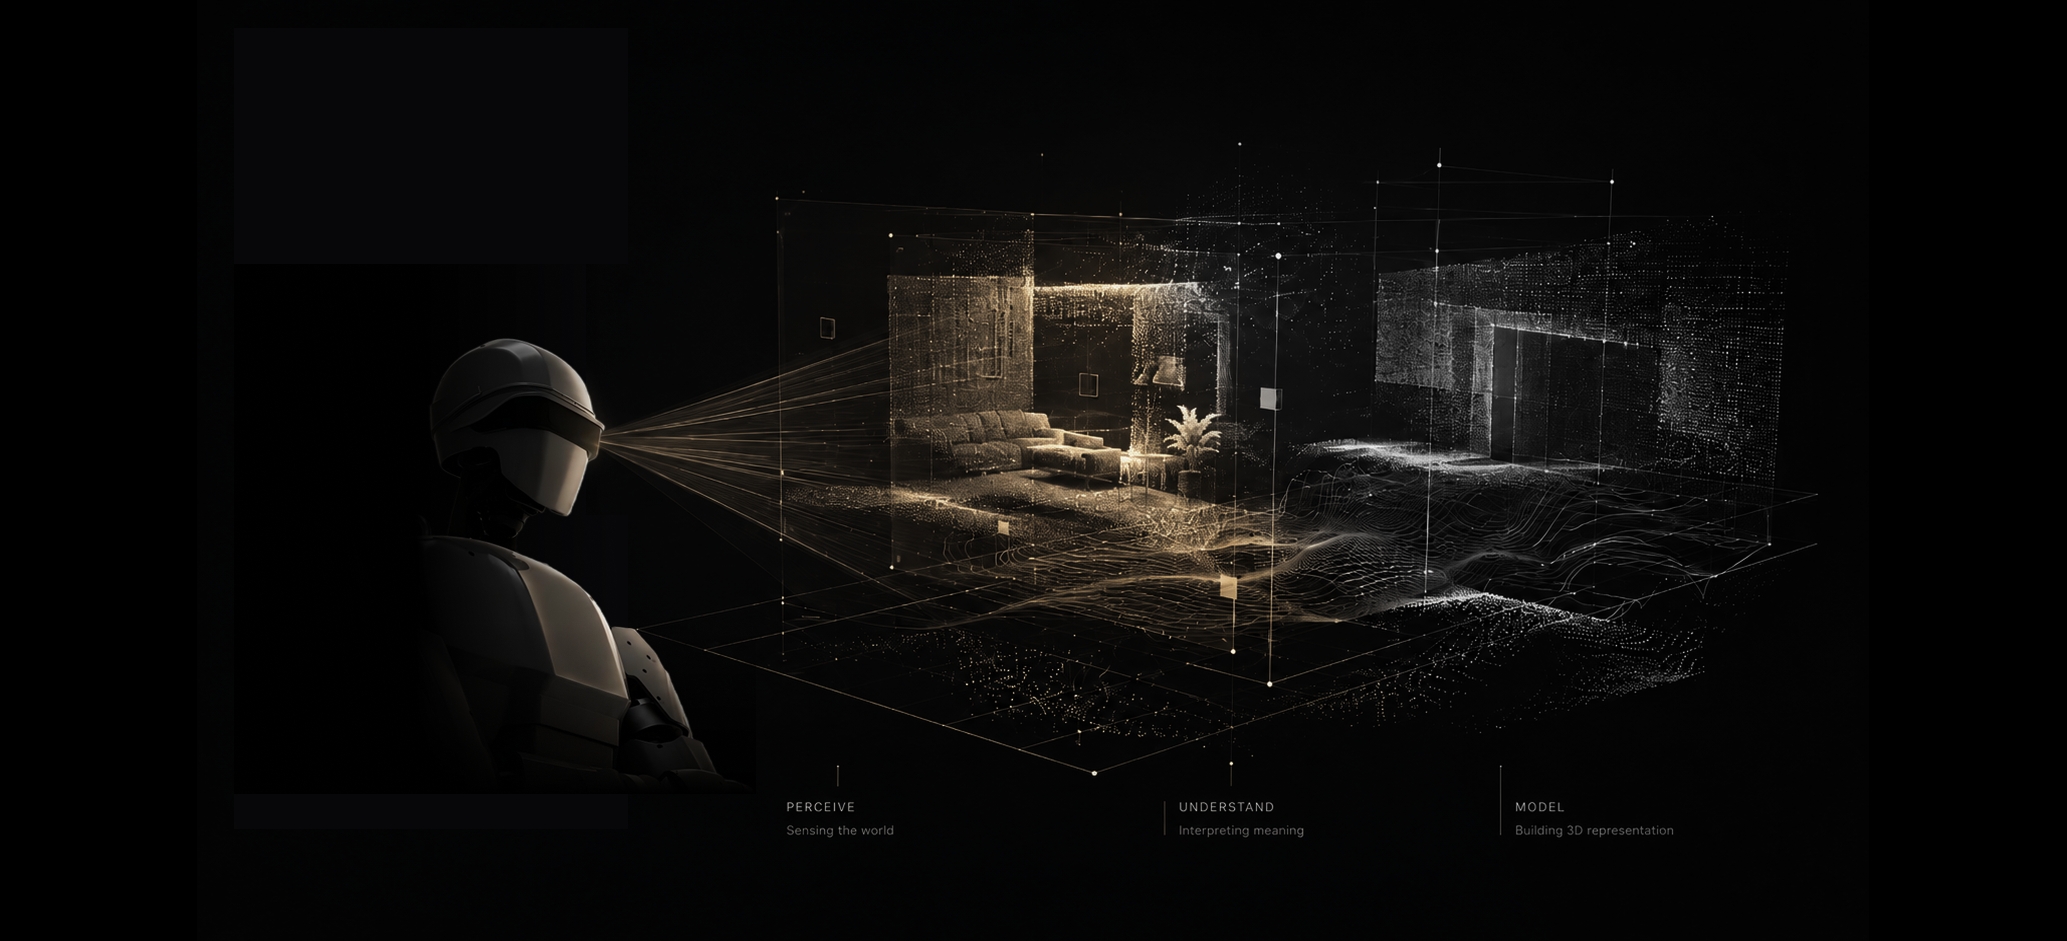
融合二维/三维激光雷达点云、RGB 视觉语义信息实现高精度场景重建与动态环境建图,支撑机器人在未知环境中的可靠定位与环境理解。
SPATIAL INTELLIGENCE
研究团队建立了完整的多模态感知与环境理解系统,融合二维/三维激光雷达点云、RGB 视觉语义信息实现高精度场景重建与动态环境建图,支撑机器人在复杂未知环境中的高鲁棒定位、语义感知与真实世界理解。
01
团队建立了完整的多模态感知与环境理解系统,融合二维/三维激光雷达点云、RGB 视觉语义信息实现高精度场景重建与动态环境建图。系统支撑机器人在复杂未知环境中的高鲁棒定位、语义感知与真实世界理解。
02
基于自研高精度地图框架,系统实现从 2D 拓扑图到 3D 语义点云的全空间建图能力。路径规划、局部避障与行为策略协同工作,使机器人能够在动态场景中安全高效移动。
HIGHLIGHTS
融合二维/三维激光雷达点云、RGB 视觉语义信息实现高精度场景重建与动态环境建图,支撑机器人在未知环境中的可靠定位与环境理解。
涵盖路径规划、局部避障与全局策略优化,使机器人能够在复杂动态空间中实现自适应决策与安全高效自主移动。